南方+记者获悉,10月27日,小米技术披露仿生灵巧手技术探索成果,以小米汽车工厂柔性制造场景为设计原点,带来高自由度仿生灵巧手的最新技术思考。

小米方面表示,小米机器人团队基于汽车工厂1827个标准作业程序(SOP)进行完整数据采集与分析验证,基于真实作业数据的仿真消融分析显示,在17-21自由度区间,仿生灵巧手平均稳定抓握成功率较6-15自由度提升15%-38%,其中21自由度在工厂操作覆盖度和抓握成功率上提升最大。在该场景下,继续提升至23自由度及以上时,抓握能力提升明显放缓,单纯堆高自由度的边际收益下降。
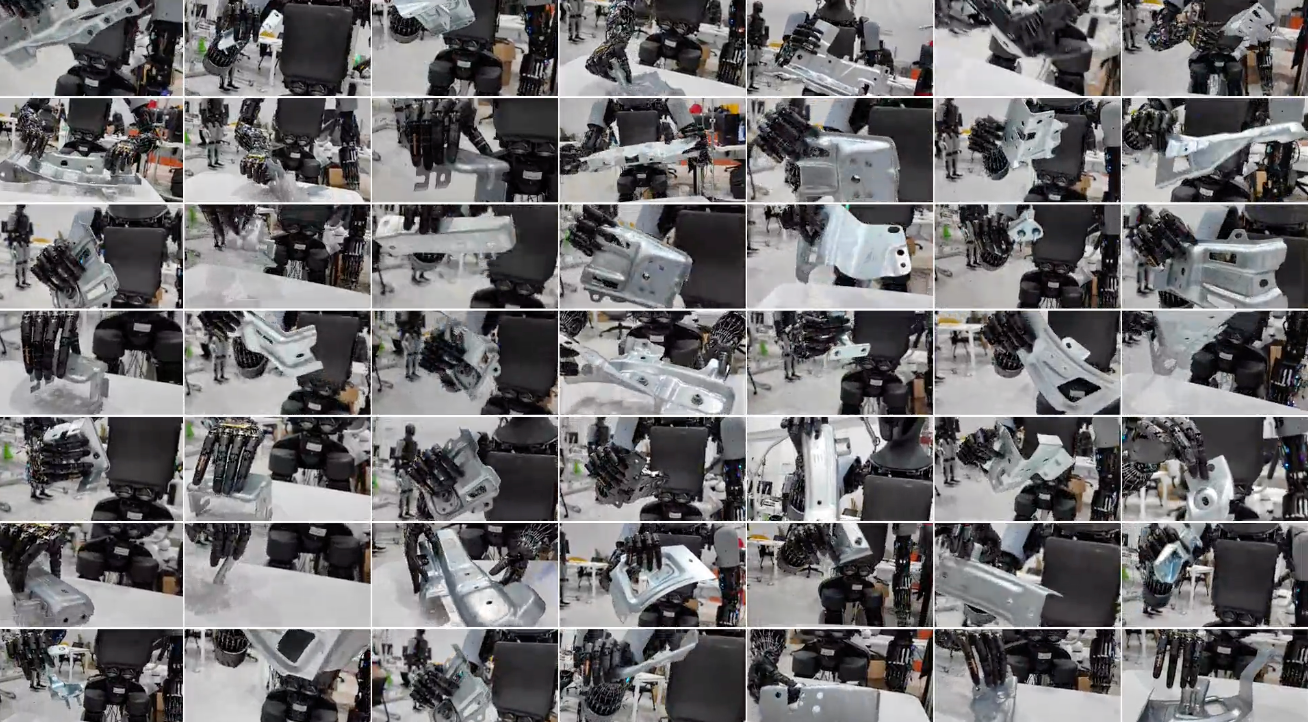
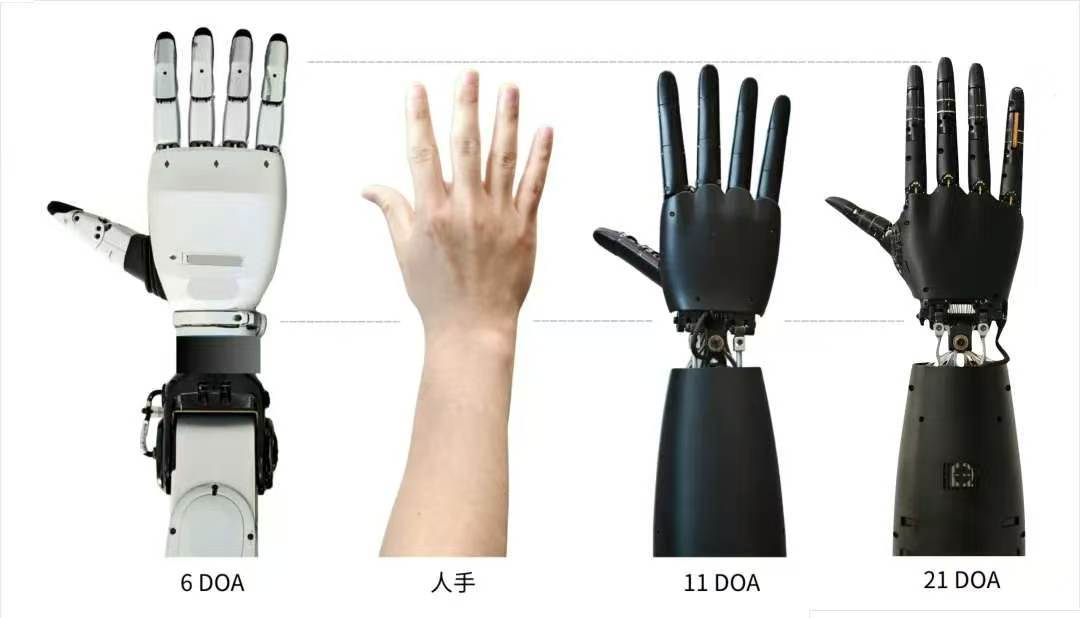
基于上述结论,小米设计了全新21自由度仿生灵巧手,该灵巧手采用混合驱动与腱绳张力控制方案,实现精准抓握力控、提升可靠性与可维护性,同时对散热体系和全掌触觉进行了系统性优化。
“车间里采集的触觉、力位、装配时序数据属于稀缺的场景化资产,既用来训练灵巧手本体的操作策略,也能够持续反哺整个小米AI体系,提升跨场景迁移能力。”中央财经大学数字经济融合创新发展中心主任、中国人工智能学会智能产品与产业工作委员会副主任陈端指出,小米此次以工厂真实作业场景为设计原点,“场景定义产品”的研发范式,是比硬件参数更稳固的护城河。
南方+记者 葛政涵私募配资综合服务平台
元股证券官方-简洁版官网提示:本文来自互联网,不代表本网站观点。